Сервоусилитель - MR-J2S-20CL

- Обзор
- Отзывы (0)
- Характеристики
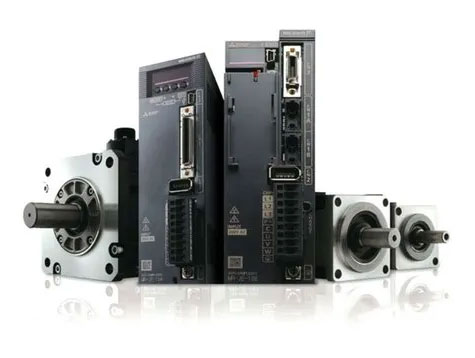
В настоящее время сервоусилители и двигатели серии MR-J2S сняты с производства. Приемником этой серии является серия MR-J4. Возможна замена сервоусилителей MR-J2S на MR-J4, совместимых со старыми моделями двигателей, либо замена системы целиком за исключением (или частичной заменой) комплекта кабелей.
MR-J2S-A (стандартные) - Сервоусилители имеют аналоговые и дискретные входы, предпочтительное использование для одноосевых применений, для регулировки скорости, положения и вращающего момента.
MR-J2S-B (поддержка SSCNET) - Соединение контроллеров перемещения и сервоусилителей в сеть осуществляется с помощью SSCNET – высокоскоростной сети с периодом цикла всего 0,8 мс.
MR-J2S-CL (программируемые) - Программируемые сервоусилители для компактного решения задач сервопривода, со встроенной функцией управления позиционированием. Можно сохранить до 16 программ со 120 действиями.
Особенности:
| Характеристика | Значение |
|---|---|
| Номинальная мощность двигателя, Вт | 200 |
| Напряжение/частота | 3-фазы 200-230 V AC, 50/60 Гц; 1-фазы 230 V AC, 50/60 Гц |
| Допустимые колебания напряжения | 3-фазы 200-230 V AC: 170-253 V AC, 1-фазы 230 V AC: 207-253 V AC |
| Допустимые колебания частоты | ± 5% |
| Система управления | Синусоидальное управление скоростью вращения ШИМ/ система управления током |
| Динамический тормоз | Встроенный |
| Защитные функции | Отключение по токовой перегрузке, отключение по перенапряжению регенерации, отключение по перегрузке (перегрев электроники), защита серводвигателя от перегрева, защита от ошибки датчика положения, защита от ошибки регенерации, защита от понижения напряжения/ внезапного пропадания питания, защита от чрезмерной скорости, защита от ошибки превышения |
| Программирование | Язык программирования (программирование с программным обеспечением конфигурации сервомеханизмов). Размер программ: 120 действий |
| Вход задания позиционирования | Устанавливается языком программирования. Диапазон настройки перемещения в 1 точке: ±1 [мкм] до ± 999,999 [мкм] |
| Вход задания скорости | Скорость сервомотора, временная константа ускорения/ замедления и временная константа ускорения/ замедления S-образца с помощью языка программирования. Временная константа ускорения/ замедления S-образца может быть установлена с помощью параметра №14 или путем программирования |
| Система | Команда абсолютного значения со знаком (система команд нарастающих значений со знаком может быть задана), система команд нарастающих значений со знаком |
| Режим работы программы | Устанавливается языком программирования |
| Толчок | Работа толчками выполняется в соответствии с параметром, установленным с помощью команды скорости, введенной через контактный вход или через RS-422/232C |
| Ручной генератор импульсов | Ручная подача производится с помощью ручного генератора импульсов. Умножение импульсов задания: коэффициент умножения: (х1, х10 или х100) выбирается с помощью параметра |
| Тип ограничителя | Возврат в исходную позицию производится, начиная с импульса Z-фазы после прохождения бесконтактного ограничителя. Может быть установлен адрес исходной позиции. Может быть установлено расстояние сдвига исходной позиции. Может быть выбрано направление возврата в исходную позицию. Автоматический возврат в исходную позицию на ограничителе. Функция автоматического ходового возврата |
| Тип счета | Возврат в исходную позицию производится подсчетом импульсов датчика положения после прохождения бесконтактного ограничителя. Может быть установлен адрес исходной позиции. Может быть установлено расстояние сдвига исходной позиции. Может быть выбрано направление возврата в исходную позицию. Автоматический возврат в исходную позицию на ограничителе. Функция автоматического ходового возврата |
| Тип установки данных | Возврат в исходную позицию производится без использования ограничителя. Исходная позиция может быть установлена в любом месте с помощью ручной операции и так далее. Может быть установлен адрес исходной позиции |
| Тип стопора | Возврат в исходную позицию производится путем нажатия детали механизма напротив конца хода. Может быть установлен адрес исходной позиции. Может быть выбрано направление возврата в исходную позицию |
| Назначение исходной позиции | Позиция, где был включен сервомеханизм (SON), считается исходной позицией. Может быть установлен адрес исходной позиции |
| Ориентир заднего конца типа ограничителя | Возврат в исходную позицию производится относительно заднего конца бесконтактного ограничителя. Может быть установлен адрес исходной позиции. Может быть установлено расстояние сдвига исходной позиции. Может быть выбрано направление возврата в исходную позицию. Автоматический возврат в исходную позицию на ограничителе. Функция автоматического ходового возврата |
| Ориентир переднего конца типа счета | Возврат в исходную позицию производится относительно переднего конца бесконтактного ограничителя. Может быть установлен адрес исходной позиции. Может быть установлено расстояние сдвига исходной позиции. Может быть выбрано направление возврата в исходную позицию. Автоматический возврат в исходную позицию на ограничителе. Функция автоматического ходового возврата |
| Тип опоры ограничителя | Возврат в исходную позицию производится относительно переднего конца бесконтактного ограничителя с помощью первого импульса Z-фазы. Может быть установлен адрес исходной позиции. Может быть установлено расстояние сдвига исходной позиции. Может быть выбрано направление возврата в исходную позицию. Автоматический возврат в исходную позицию на ограничителе. Функция автоматического ходового возврата |
| Функции управления позиционированием | Определение абсолютной позиции, функция свободного хода, защита от перехода через крайнее положение с помощью внешних концевых выключателей, программный ограничитель хода, замена с использованием внешнего аналогового сигнала |
| Охлаждение/защита | Самоохлаждаемый, открытый (IP00) |
| Окружающая среда | Соответствует MR-J2S-A/B |
| Вес [кг] | 0,7 |
| Размеры (ШхВхГ) | 50х168х135 |